2024-02-28来源:中汽智联技术有限公司
赵帅,张骁,刘子毅
一、研究背景
随着人类社会信息化、智能化的不断进步,智能汽车的应用领域已经成为衡量一个国家社会文明和科技进步的重要标志之一。然而,目前的交通环境下交通情况复杂、车辆拥堵、事故频发,为智能驾驶技术的应用和智能汽车产业的发展带来了极大的挑战。智能驾驶汽车的开发和验证需要大量的测试验证,其测试不同于传统系统,需要在各种干扰条件下测试自动驾驶的性能,包含道路、交通参与者、天气、光照等等各种条件因素。
为了实现智能汽车快速上路,建设场景库采用基于“场景”的自动驾驶安全验证方法成为加速智能驾驶汽车测试的唯一有效途径,也广泛被各国认可,达成国际共识。在此背景下,联合国世界车辆法规协调论坛(UN/WP.29)自动驾驶与网联车辆工作组(GRVA)针对自动驾驶功能提出“多支柱法”,结合审核与审计、仿真测试、场地测试与真实道路测试等多种不同方法来支撑自动驾驶功能的评价。ISO TC22/SC33 WG9 自动驾驶验证场景工作组,经过多轮会议,针对各国成员单位提出的建议,研讨了关于ISO 3450X从场景术语到场景评测等五项标准草案核心内容,目标为加速自动驾驶汽车国际标准的制修订。此外,德国自动化及测量系统标准协会ASAM在2020年3月份也相继发布了OpenSCENARIO 2.0和OpenDRIVE 1.6标准,致力于将自动驾驶汽车仿真测试场景在国际上实现格式的统一,提升行业在高级别自动驾驶仿真测试的效率。
二、智能驾驶场景库及云仿真平台成果论述
智能驾驶场景库及云仿真平台ADWorks系列工具,依托联合国WP.29/GRVA自动驾驶工作组“多支柱法(Multi-Pillars)”安全验证要求、工信部《智能网联汽车生产企业及产品准入管理指南》中对场景仿真测试的相关要求进行研发。对标VTD(德国)、Foretellix(以色列)等商业仿真软件,自主研发符合OSC/ODR标准数据格式的国产仿真测试场景库、场景数据处理、场景泛化生成、场景分类管理、云端自动仿真5大工具。
(一)仿真测试场景库ADData
数据是智能驾驶产品研发与测试过程中,必不可少的基础资源,但获取数据的成本高昂,获取数据后,如何在海量数据中挖掘高价值场景也缺少方法性指导。在本产品研发过程中,团队在8年时间里,积累了中国典型交通场景数据50余万公里,泊车20000次,数据量超过1PB,总结归纳超过3000类现有功能场景及相关参数空间分布,形成了完整的统一格式场景体系,匹配超过30种路况,20种天气情况,10余种交通状况以及10余种驾驶风格,提供支持超过5种不同类型仿真测试软件相关基于交通场景库的测试场景数据,实现ADAS控制辅助类功能验证场景覆盖度100%,建成国内较完善的统一格式的数据及接口交通场景数据库。
基于以上数据与仿真接口的支撑,按照ISO34502国际标准中构建场景的方法体系,形成了功能场景、逻辑场景、具体场景三位一体的场景数据内容,首先根据场景元素组合形成基础功能场景,然后依照积累的大量原始数据,分析获得逻辑场景,最后利用对应的仿真接口,快速形成可应用于开发测试的具体场景,配合产品中其他的功能模块,通过标签化等功能,可以实现场景的快速检索与应用,如图1所示,库内场景数量≥50000例,连续场景、事故场景等全域场景类型≥2000类。
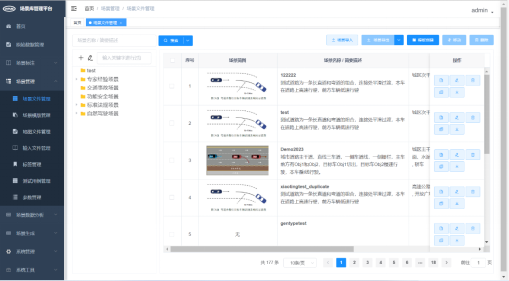
图1 仿真测试场景库ADData
(二)场景数据处理模块ADProcess
基于仿真的自动驾驶功能测试需要以海量场景数据为基础,来源于自然驾驶数据的仿真场景在自动驾驶功能测试中扮演着举足轻重的角色。由于车载传感器的感知缺陷,自然驾驶数据存在白噪声、冗余数据等缺陷,需要对自然驾驶数据进行清洗、融合、标注、提取、转换等一系列操作。为了解决上述困境,ADProcess旨在帮助用户对多源采集的自然驾驶数据进行多人同时在线的数据清洗、数据融合、数据标注、数据提取、数据转换等一系列操作。其中数据清洗功能用于对自然驾驶噪声数据的清洗预处理;数据融合功能采用多传感器融合算法,来获得一致性描述的参数数据;数据标注功能基于自然驾驶数据以鸟瞰图、视频、激光点云和参数曲线图回放的方式,实现场景类型和场景元素的标注处理,支持多人在线自动标注和人工标注;数据提取功能支持对标注后的自然驾驶数据进行切片提取,为后续平台的场景转换做准备;数据转换支持用户对数据提取的片段数据进行仿真测试场景的转换操作,生成的具体场景能够支持VTD、PreScan、Carmaker等国内外场景仿真测试软件,具有良好的兼容性。ADProcess从根本上解决了行业内自然驾驶数据向仿真场景转换的难点,极大地提高了自动驾驶仿真测试场景的覆盖度,如图2所示。
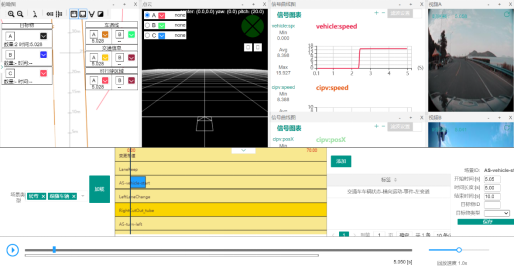
图2 场景数据处理模块ADProcess
(三)场景泛化生成模块ADScenario
自动驾驶需要基于大量的测试用例验证,才可保证驾驶安全,但是如何保证测试用例的多样性成为了行业研究的难题,且各种商业软件之间不互通,导致测试用例无法得到重复利用。基于场景的测试方法逐渐成为了验证自动驾驶安全的强有力的手段,但是现实生活中我们面临的场景是无穷无尽的,虽然Pegasus 产品有效的将场景分为了“道路+道路设施+临时设施+目标物+环境信息+数字信息”的六层模型,但是每一层的元素无法有效的全面覆盖。且商业软件不互通,进一步增加了测试用例重复利用的难度,导致成本急剧上升。
亟需开发一款通用性泛化工具,解决测试用例的多样性、复用性难等问题。基于自动泛化生成工具,借助构建的核心动作库与场景的静态元素进行拼接/组合,提高对无法考虑到的交通场景的覆盖性。根据测试需要,进行全地图搜索,匹配不同地域所有符合条件的道路场景。基于蒙特卡罗的危险与边缘测试用例提取方法研究及工具开发,将对生成的仿真测试用例进行统计并提取危险、边缘的场景,避免冗余复杂的测试周期,提升测试效率。参照ASAM标准,生成符合OpenSCENARIO标准的动态场景文件以及符合OpenDRIVE标准的静态场景文件,最优场景自动筛选达到20个/秒,关键场景泛化速度≥2000例/分钟,匹配不同商业软件,实现一种测试用例格式在不同商业软件之间的复用,如图3所示。
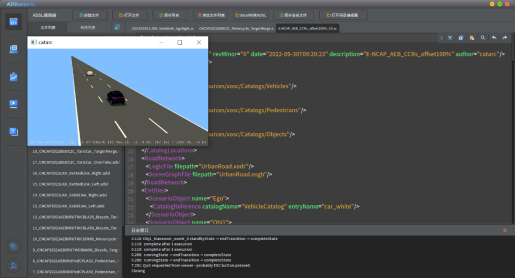
图3 场景泛化生成模块ADScenario
(四)场景分类管理模块ADManager
智能驾驶仿真验证是智能网联汽车安全性验证中重要一环,构建数据闭环的智驾场景仿真体系是行业的重要趋势,但当前各大企业机构的智能驾驶场景数据仍存在存储格式不统一、分类检索困难、在场景管理方面也存在本地化场景库分散、多用户无法同时上线的问题,阻碍了智能网联汽车量产落地及商业应用。针对上述存在的问题,ADManager旨在帮助用户快速搭建场景数据中心,支持私有云部署保障数据的绝对安全,具备海量数据、云端存储、自动分类、高效检索的特点,充分释放数据价值。基于ASAM OpenLABEL标签数据格式与OpenXOntology的共同语义库与逻辑映射关系,实现场景数据的互通互认。ADManager提供场景存储、场景标注、场景分类、场景检索四大功能,ADManager支持场景数据的云存储与云管理,满足多用户高并发的应用需求。采用一个数据池、多个场景库的存储模式,支持功能-抽象-逻辑-具体场景四层描述方法,并兼容ASAM OpenDRIVE 1.6、OpenSCENARIO 1.0标准格式文件的上传与下载。用户可通过标签管理与分类管理模块轻松构建场景分类体系,实现场景数据的上传、自动分类与管理。同时,ADManager内置了多层级多维度的分类体系模板,为用户设计分类场景库提供理论支撑,实现场景数据的自动标注与自动分类,如图4所示。
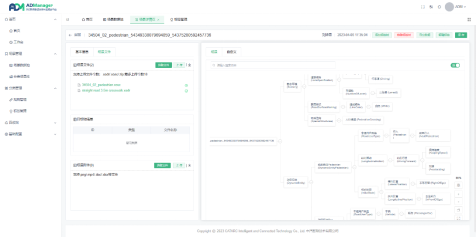
图4 场景分类管理模块ADManager
(五)云端自动仿真模块ADChauffeur
传统汽车测试和验证存在很大的安全隐患,并需要大量的人力和时间投入,测试效率低下,容易造成交通事故。云端自动仿真模块是一种新型的仿真测试工具,主要解决这些问题。它是伴随着智能驾驶功能高并发、低成本、批量化、自动化测试需求而产生的新一代仿真测试工具,云端自动仿真模块可以通过建模工具快速、准确地构建各种交通场景,包括道路、交叉口、车辆、行人、天气等元素,以实现真实场景的还原。车辆控制模块实现汽车的自动驾驶、车道保持、自适应巡航、紧急刹车等功能,以验证汽车的智能驾驶能力。同时,交互式仿真模拟各种交通场景,包括交通流、交通事故、紧急情况等,以验证汽车的应对能力和安全性。记录和分析各种交通场景下的数据,包括汽车的行驶速度、转向角度、制动距离等,以评估汽车的性能和可靠性。此外,云端自动仿真模块能够模拟各种交通场景,包括高速公路、城市道路、山路等,以验证ADAS系统的功能。通过云端自动仿真模块的使用,能够更好地满足智能驾驶功能测试的需求,提高汽车的安全性,评估汽车的性能和可靠性。具备云加速仿真速度提升超过10倍、场景云计算用户超过200户、自动驾驶感知系统模型识别率超过95%、车辆动力学仿真模型超过27自由度,支持超过30个高级驾驶辅助及走动驾驶功能的接入及测试,支持超过50项覆盖仿真评价方法,是一种高效、安全、可靠的测试验证工具,能够帮助企业加快智能驾驶技术的研发和推广,如图5所示。
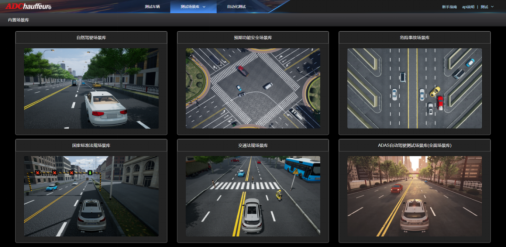
图5 云端自动仿真模块ADChauffeur
三、取得应用及效益
在经济效益方面,本产品以PB级海量自然驾驶数据为基础,构建了国内最早、体量最大、应用最广、覆盖最全的驾驶场景数据库,打通了自动驾驶场景数据采集、处理、标注、提取的技术流程,为多家企业提供了中国场景数据资源;率先打通多层级、一体化仿真工具链,提出面向预期功能安全的数字孪生验证体系,为企业缩短了30%的系统验证周期,极大降低了研发验证成本。目前,该项目已经为40余家汽车企业及机构提供了自动驾驶安全验证解决方案,极大地助推了中国智能网联汽车技术发展。
在社会效益方面,一是支撑支撑联合国世界车辆法规协调论坛自动驾驶与网联车辆工作组(UN/WP.29/GRVA)自动驾驶管理法规制定工作,支撑 ISO 国际标准化组织开展自动驾驶测试场景国际标准制修订工作;二是支撑科技部重点研发计划、工信部揭榜挂帅在内的10余项国家级、省部级课题研究;三是助力工信部装备中心发布《多场景集多引擎模拟仿真测试服务平台》,推进智能汽车从研发测试到规模化应用,作为官方赛事平台支持WIDC大赛、CIVC大赛,支持117支参赛队伍参与的207个比赛产品的圆满收官。四是推动天津市开展“天津(西青)国家级车联网先导区”建设,支撑“天津市智能网联汽车系统集成与仿真 测评技术企业重点实验室”建设与认定。
扫一扫 关注我们


